
Введение
Роборука - один из самых наглядных и полезных проектов для тех, кто хочет освоить робототехнику, программирование микроконтроллеров и 3D-печать одновременно. В отличие от большинства учебных наборов, самостоятельно собранная роборука даёт полное понимание того, как устроены реальные промышленные манипуляторы.
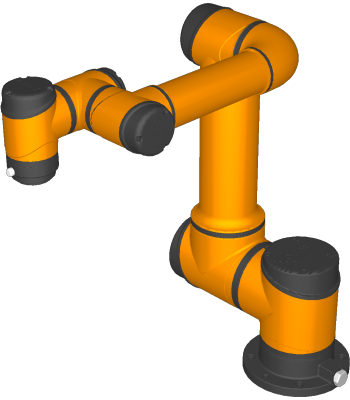
В этом руководстве мы пройдём весь путь: от выбора концепции и изучения существующих моделей - до сборки, прошивки и настройки готового устройства. Отдельный раздел посвящён авторской 3D-модели, в которой собраны лучшие конструктивные решения из нескольких популярных проектов.
Руководство подойдёт как начинающим, так и тем, кто уже имеет опыт работы с Arduino. Для понимания материала достаточно базовых знаний электроники и умения пользоваться паяльником. Навыки 3D-моделирования не обязательны - все файлы для печати прилагаются.
Что вы получите в итоге:
- Роборуку с 5–6 степенями свободы под управлением Arduino.
- Полностью напечатанный на 3D-принтере корпус.
- Прошивку с возможностью управления через джойстик или Serial Monitor.
- Понимание принципов, которые лежат в основе промышленной робототехники.
Важно: перед началом сборки определитесь с назначением устройства. От этого зависят размеры, количество степеней свободы, типы приводов и используемые материалы. В руководстве рассматривается настольная учебная роборука - компактная, безопасная и доступная по компонентам.
Обзор моделей
Прежде чем проектировать собственную роборуку, полезно изучить, что уже создано сообществом и промышленностью. Это позволит избежать типичных ошибок и взять лучшее из существующих решений.
Открытые проекты
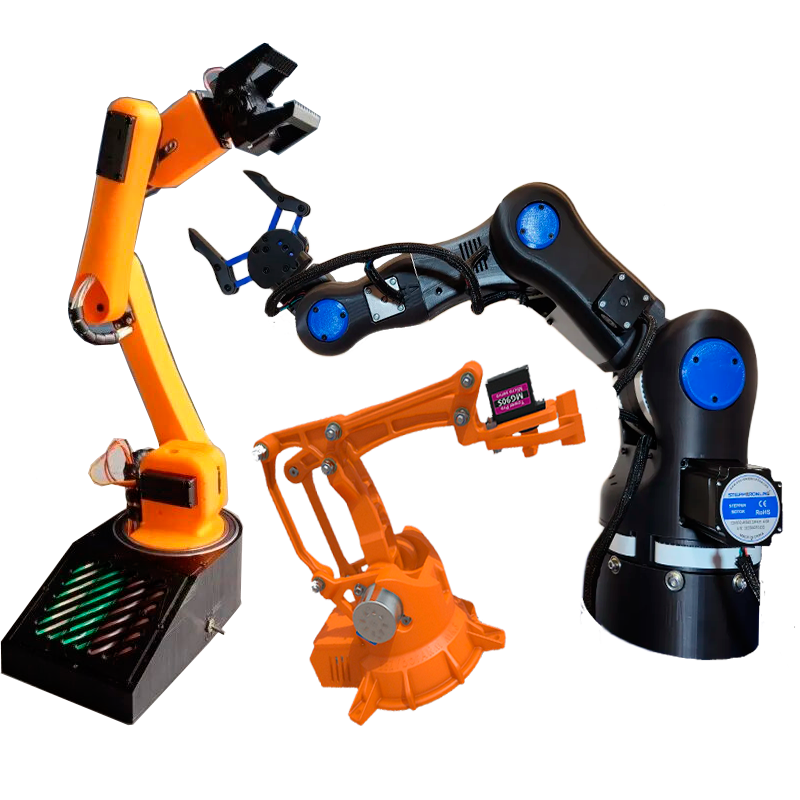
Сообщество робототехников создало множество открытых проектов с готовыми STL-файлами и схемами. Эти проекты, конечно, работают, и некоторые из них даже могут быть весьма полезными. Но, честно говоря, на мой взгляд, со всеми бесплатными проектами однозначно что-то не то.
Бесплатные модели часто используют какие-то странные решения, хотя уже давно существуют более изящные варианты. Какие-то сомнительные рычаги, уродливый дизайн, странные решения в передачах и непонятный выбор приводов. Невооружённым глазом видно, что и в работе эти модели далеко не идеальны: не могут нормально удерживать предметы с нагрузкой, имеют плохую передачу крутящего момента и т. д.
Можете сами оценить. Вот, например, наиболее популярные:
- InMoov - полноразмерный человекоподобный манипулятор. Отличается высокой детализацией и биомиметической конструкцией пальцев. Управляется через Arduino и MyRobotLab. Подходит для изучения антропоморфной механики, но требует много времени на печать.
- EEZYbotARM - компактная настольная рука с параллелограммным механизмом. Простая в сборке, отличная точность позиционирования. Один из лучших вариантов для первого проекта.
- BCN3D Moveo - шестиосевой манипулятор с шаговыми двигателями. Ближе всего по конструкции к промышленным роботам, требует серьёзной электроники и настройки.
- AR2/AR3 - проект с поддержкой ROS и обратной кинематики, металлические детали, шаговые двигатели. Для продвинутых пользователей.
Промышленные аналоги

Промышленные манипуляторы строятся по тем же принципам, что и любительские, но с принципиально иными требованиями к точности, нагрузке и ресурсу. Понимание их устройства помогает принимать лучшие конструктивные решения в любительских проектах.
- KUKA KR AGILUS - шестиосевой манипулятор с повторяемостью ±0,02 мм. Использует планетарные редукторы и сервоприводы с энкодерами.
- Universal Robots UR5 - коллаборативный робот с встроенными датчиками усилия. Эталон эргономики программирования.
- Fanuc LR Mate - компактный шестиосевой робот, популярный в малом производстве.
Ключевые отличия промышленных манипуляторов: жёсткие металлические звенья без люфтов, высокомоментные приводы с редукторами, замкнутая система управления с обратной связью по положению и усилию.
Сравнение конструкций
При выборе базовой концепции стоит ориентироваться на несколько ключевых параметров:

- Степени свободы (DoF): 4 DoF достаточно для базовых задач, 6 DoF - для полноценной пространственной работы.
- Тип привода: сервоприводы проще в управлении, шаговые двигатели дают большую точность и момент.
- Материал: PLA-пластик доступен, но хрупок при нагрузках; PETG прочнее; металлические детали - для серьёзных задач.
- Стоимость: простые серворуки - от 2 000 руб., проекты с шаговыми двигателями - от 10 000 руб.
Принципы работы
Прежде чем браться за сборку, полезно разобраться, как манипулятор устроен «изнутри»: сколько независимых движений он совершает, как связаны углы суставов с положением захвата в пространстве и какой тип привода отвечает за каждое движение. Эти три понятия - степени свободы, кинематика и приводы - определяют возможности и ограничения любой роборуки, от простейшей учебной модели до промышленного манипулятора.
Степени свободы

Степень свободы (Degree of Freedom, DoF) - это независимое направление движения звена манипулятора. Человеческая рука имеет около 27 степеней свободы с учётом пальцев; промышленные роботы обычно имеют 6, что достаточно для произвольного позиционирования в пространстве.
- 1 DoF - вращение или линейное перемещение по одной оси.
- 3 DoF - минимум для перемещения в трёхмерном пространстве.
- 6 DoF - полная пространственная свобода (позиция + ориентация).
- 7+ DoF - избыточная кинематика, как у человеческой руки; позволяет обходить препятствия.
Для учебной роборуки оптимальны 4–5 DoF: вращение основания, подъём плеча, сгиб локтя, вращение запястья и захват.
Кинематика
Кинематика описывает связь между углами суставов и положением захвата в пространстве.

- Прямая кинематика (Forward Kinematics, FK) - зная углы всех суставов, вычисляем положение захвата. Простая математика, используется для анимации и симуляции.
- Обратная кинематика (Inverse Kinematics, IK) - задаём целевую точку в пространстве, вычисляем нужные углы суставов. Значительно сложнее, часто не имеет единственного решения.
В простых проектах на Arduino обратную кинематику реализуют аналитически (через тригонометрию) или используют готовые библиотеки, например Arduino-IRB или решают задачу на стороне Python с передачей углов по Serial.
Типы приводов

- Сервоприводы - встроенный контроллер положения, управление PWM-сигналом. Просты в использовании, не требуют внешних драйверов. Недостатки: ограниченный момент, дискретность позиционирования.
- Шаговые двигатели - точное угловое перемещение шагами (1,8°/шаг). Требуют драйверов (A4988, TMC2209). Не имеют встроенной обратной связи, но обеспечивают высокую повторяемость.
- DC-двигатели с энкодерами - высокая скорость и момент, требуют замкнутой системы управления. Используются в продвинутых проектах.
- Линейные актуаторы - для задач, требующих линейного перемещения (например, управление пальцами через тросики).
Для учебной роборуки рекомендуются сервоприводы - они позволяют сосредоточиться на конструкции и программировании, не углубляясь в настройку драйверов и систем обратной связи.
Шарниры и захваты
Шарниры и захват - это узлы, от которых напрямую зависит надёжность и функциональность роборуки. Правильно подобранный тип шарнира обеспечивает нужную подвижность без лишних люфтов, а конструкция захвата определяет, с какими предметами рука сможет работать. Ниже разобраны основные типы шарниров, распространённые варианты захватов и методика расчёта нагрузок, необходимая для выбора подходящих сервоприводов.
Типы шарниров

Шарнир (сустав) - место соединения двух звеньев манипулятора, допускающее относительное движение между ними. От типа шарнира зависит характер движения и допустимые нагрузки.
- Вращательный шарнир (revolute) - вращение вокруг одной оси. Самый распространённый тип в роборуках. Реализуется через подшипники и ось с сервоприводом.
- Призматический шарнир (prismatic) - линейное перемещение вдоль оси. Используется реже, обычно в промышленных SCARA-роботах.
- Сферический шарнир - вращение в нескольких плоскостях. Трудно приводить в движение, применяется в запястьях сложных манипуляторов.
- Карданный шарнир - вращение в двух плоскостях. Удобен для запястья с 2 DoF.
В 3D-печатных конструкциях вращательные шарниры чаще всего выполняются через пластиковые втулки или встроенные подшипники 608ZZ (те же, что в спиннерах).
Конструкции захватов

Захват - рабочий орган манипулятора, непосредственно взаимодействующий с объектом. Выбор конструкции зависит от формы, массы и материала захватываемых предметов.
- Двухпальцевый параллельный - простейший и наиболее распространённый. Пальцы движутся параллельно, обеспечивая надёжный захват предметов правильной формы. Приводится одним сервоприводом через реечный механизм или тросик.
- Трёхпальцевый центрирующий - пальцы симметрично сходятся к центру. Лучше удерживает цилиндрические объекты.
- Вакуумный захват - присоска с насосом. Идеален для плоских и гладких поверхностей. Не подходит для пористых материалов.
- Магнитный захват - электромагнит для работы с металлическими деталями. Включается/выключается от Arduino через транзистор или реле.
Расчёт нагрузок
Расчёт нагрузок критически важен для выбора сервоприводов. Основная ошибка новичков - недооценка момента, требуемого от плечевого сустава.

Требуемый момент (кг/см) = масса груза × длина плеча. Например, если захват и груз весят 200 г, а длина звена - 15 см, то плечевой сустав должен обеспечить минимум 200 × 0,15 = 3 кг/см. С коэффициентом запаса 2–3 потребуется сервопривод на 6–9 кг/см.
Важно: чем дальше сустав от основания, тем меньше нагрузка. Наибольший момент несёт суставы основания и плеча - именно там нужны самые мощные сервоприводы.
3D-печать и сборка
Качество напечатанных деталей напрямую влияет на прочность и долговечность готовой роборуки. В этом разделе - как выбрать материал для печати, какие параметры слайсера задать для нагруженных деталей, как правильно подготовить детали после печати и с помощью какого крепежа их лучше всего соединять.
Выбор материала

Материал для печати напрямую влияет на прочность, долговечность и стойкость к нагрузкам готового механизма. Мир 3D-печати сегодня крайне разнообразен: существуют сверхжесткие армированные композиты с добавлением угле- или стекловолокна (например, PA-CF, PETG-CF), мягкие и эластичные полимеры (TPU, TPE) для демпферов и гибких накладок захвата, а также сверхпрочные и термостойкие инженерные материалы (Nylon, PC, PEEK). Помимо классической послойной печати (FDM/FFF), для высокоточных мелких деталей применяют фотополимерную печать (SLA/DLP), а в промышленности - селективное лазерное спекание (SLS). Однако для сборки надежной роборуки своими руками чаще всего используют проверенные и доступные термопласты для FDM-принтера. Разберём основные из них:
- PLA - самый доступный и лёгкий в печати материал. Достаточная жёсткость для статичных деталей. Недостатки: хрупкость при ударах, деформация при температурах выше 60°C. Подходит для учебных проектов без высоких нагрузок.
- PETG - лучший выбор для роборуки. Прочнее PLA, устойчив к температуре до 80°C, не хрупкий. Печатается чуть сложнее: требует сухого хранения и точной настройки температуры.
- ABS - ударопрочный и жаростойкий, но капризный в печати: требует закрытого принтера и обогрева стола, склонен к деламинации. Оправдан только при повышенных требованиях к прочности.
- ASA - альтернатива ABS с лучшей UV-стойкостью. Подходит для деталей, эксплуатируемых на улице.
Параметры печати
Правильные параметры слайсера критичны для прочности механических деталей:
- Заполнение (infill): 40–60% для нагруженных деталей, 20–30% для корпусных элементов. Рекомендуемый паттерн - Gyroid или Honeycomb.
- Количество стенок (perimeters/walls): 3–4 периметра для деталей под нагрузкой.
- Высота слоя: 0,2 мм - оптимум между скоростью и прочностью. Для деталей с мелкими деталями - 0,1 мм.
- Температура печати PETG: 230–240°C (сопло), 70–85°C (стол).
- Ориентация детали: располагайте деталь так, чтобы направление слоёв совпадало с направлением основных нагрузок.

Постобработка
После печати детали требуют подготовки перед сборкой:

Важно: не затягивайте болты в пластик с большим усилием без резьбовых вставок - пластиковая резьба быстро срывается. Используйте термовставки M3 везде, где планируется разборка.
- Удаление поддержек острым ножом или пинцетом.
- Развёртывание отверстий под подшипники и болты (сверло или дрель).
- Горячая запрессовка резьбовых вставок (M3, M4) паяльником.
- Шлифовка посадочных поверхностей при необходимости.
Сборка и крепёж
Рекомендуемый крепёж для 3D-печатных роборук:
- Болты M3×8–20 (нержавейка или чёрная сталь) - основной крепёж.
- Гайки M3 самостопорящиеся (Nyloc) - для шарнирных осей.
- Подшипники 608ZZ (8×22×7 мм) - в шарнирах с высокой нагрузкой.
- Подшипники 623ZZ (3×10×4 мм) - для малых осей.
Сервоприводы
Сервопривод - основной исполнительный элемент учебной роборуки: он одновременно является и двигателем, и редуктором, и системой позиционирования. От правильного выбора модели зависит, сможет ли рука удерживать нужный вес и двигаться достаточно плавно. Разберём, какие сервоприводы подходят для разных суставов, как соотносятся момент и скорость и как их грамотно смонтировать в корпусе.
Выбор сервомотора

Сервопривод включает в себя DC-двигатель, редуктор и схему управления с обратной связью по потенциометру. Управляется ШИМ-сигналом: длина импульса от 500 до 2500 мкс задаёт угол поворота.
Наиболее популярные модели для роборук:
- SG90 - пластиковые шестерни, 1,8 кг/см, 5 В. Только для захвата или мелких ненагруженных шарниров.
- MG90S - металлические шестерни, 2,2 кг/см. Надёжнее SG90, тот же размер.
- MG996R - 9,4 кг/см, металлические шестерни. Стандарт для плеча и локтя настольной руки.
- DS3218 - 20 кг/см, цифровой, металл. Для тяжёлых конструкций.
- Dynamixel AX-12A - умный сервопривод с шиной данных и обратной связью по углу и нагрузке. Значительно дороже, но даёт профессиональный уровень управления.
Момент и скорость

При выборе сервопривода важно учитывать, что паспортный момент указывается при номинальном напряжении и снижается при уменьшении питания. Реальный момент под нагрузкой обычно на 20–30% ниже паспортного. Закладывайте двукратный запас по моменту.
Скорость сервопривода указывается в секундах на 60° (например, 0,17 с/60°). Для роборуки скорость менее критична, чем момент - плавность движения важнее быстроты.
Монтаж
Правила монтажа сервоприводов в 3D-печатный корпус:

- Крепите сервопривод болтами M3 через предусмотренные в корпусе стойки, не допуская перекоса.
- Диск (horn) сервопривода должен располагаться строго по оси шарнира.
- Кабель прокладывайте через специальные каналы в корпусе, чтобы он не мешал движению звеньев.
- Перед финальной сборкой обязательно установите начальный угол сервопривода программно и только потом надевайте диск.
Важно: никогда не пытайтесь вручную повернуть вал сервопривода, пока он находится под напряжением - это приводит к поломке шестерён редуктора.
Электропитание и Arduino

Правильная организация питания - один из ключевых факторов надёжной работы роборуки. Типичная ошибка новичков - попытка питать все сервоприводы от вывода 5V на Arduino, что неизбежно приводит к сбоям и повреждению платы.
Питание от USB
USB-порт компьютера или зарядного устройства обеспечивает не более 500 мА (USB 2.0) или 900 мА (USB 3.0). Этого достаточно только для Arduino и одного маленького сервопривода SG90 без нагрузки. Для роборуки с несколькими сервоприводами USB-питание пригодно только для программирования и отладки без нагрузки.
Источник DC
Для стабильной работы роборуки с 4–6 сервоприводами среднего размера необходим внешний источник питания:
- Напряжение: 5–6 В для SG90/MG90S, 6–7,4 В для MG996R/DS3218.
- Ток: из расчёта 1–2 А на каждый активный сервопривод. Для 5 сервоприводов - минимум 5А, рекомендуется 8–10А с запасом.
- Подходящие источники: сетевые блоки питания 5В/10А, Li-Po аккумуляторы 2S (7,4В) с понижающим DC-DC преобразователем.

Подключение сервомоторов
Схема подключения сервоприводов к Arduino:
- Сигнальный провод (оранжевый/жёлтый) → PWM-вывод Arduino (D3, D5, D6, D9, D10, D11).
- Красный провод (питание) → шина +5В от внешнего источника питания.
- Коричневый/чёрный провод (земля) → общая шина GND. Земля внешнего источника и Arduino должны быть объединены.

При подключении более 6 сервоприводов используйте PWM-расширитель PCA9685 на 16 каналов. Он подключается к Arduino по I2C (пины A4/SDA и A5/SCL), что освобождает цифровые выводы Arduino для других задач.
Схема подключения

Важно: обязательно объединяйте GND Arduino и GND внешнего источника питания. Без общей земли сигналы управления будут некорректными и сервоприводы будут дёргаться.
Программирование Arduino
Для написания прошивки роборуки используется Arduino IDE. Установите последнюю версию с официального сайта arduino.cc. Если используете плату PCA9685, дополнительно установите библиотеку Adafruit PWM Servo Driver через менеджер библиотек.
Переменные
Структура переменных для управления роборукой:
Arduino
    // Углы сервоприводов (текущее положение)
    int angle_base     = 90;  // основание
    int angle_shoulder = 90;  // плечо
    int angle_elbow    = 90;  // локоть
    int angle_wrist    = 90;  // запястье
    int angle_gripper  = 30;  // захват (30 = открыт)

    // Пределы углов (защита от выхода за механические ограничения)
    const int BASE_MIN = 0,   BASE_MAX = 180;
    const int SHLDR_MIN = 30, SHLDR_MAX = 150;
    const int ELBOW_MIN = 20, ELBOW_MAX = 160;
Сигналы датчиков
Если используется потенциометр или джойстик для ручного управления, считываем аналоговый сигнал и переводим его в угол:
Arduino
    int raw = analogRead(A0);           // 0–1023
    int angle = map(raw, 0, 1023, 0, 180); // перевод в градусы
    angle = constrain(angle, 0, 180);   // ограничение диапазона
Функция constrain() защищает от выхода за пределы диапазона даже при нестабильных показаниях датчика.
Циклы и условия
Arduino
    void loop() {
    // Плавное движение к целевому углу
    int target = 120;
    while (angle_base != target) {
        if (angle_base < target) angle_base++;
        else angle_base--;
        servo_base.write(angle_base);
        delay(15); // скорость движения
    }
    }
Функция delay(15) задаёт скорость движения сервопривода: чем меньше задержка, тем быстрее движение, но при слишком малых значениях сервопривод не успевает отработать позицию.
Serial Monitor
Serial Monitor - незаменимый инструмент для отладки. Выводите текущие углы и состояния для диагностики:
Arduino
    void setup() {
        Serial.begin(9600);
    }

    void loop() {
        Serial.print("Base: ");
        Serial.print(angle_base);
        Serial.print("  Shoulder: ");
        Serial.println(angle_shoulder);
        delay(200);
    }
Также можно отправлять команды в роборуку через Serial Monitor в режиме реального времени, задавая углы текстом: B90 S120 E45 - команда на установку углов основания, плеча и локтя.
Управление движением
Функция плавного перемещения сервопривода:
Arduino
    void moveServo(Servo &servo, int ¤t, int target, int speed) {
        while (current != target) {
            current += (current < target) ? 1 : -1;
            servo.write(current);
            delay(speed); // меньше = быстрее
        }
    }

    // Использование:
    moveServo(servo_base, angle_base, 90, 15);
Библиотека Servo.h
Arduino
    #include <Servo.h>

    Servo servo_base;
    Servo servo_shoulder;

    void setup() {
        servo_base.attach(9);      // пин D9
        servo_shoulder.attach(10); // пин D10

        servo_base.write(90);      // начальный угол
        servo_shoulder.write(90);
        delay(500);
    }
Библиотека Servo.h входит в стандартную поставку Arduino IDE. Поддерживает до 12 сервоприводов на Arduino Uno (при использовании библиотеки занимает таймер Timer1). Если нужно больше 12 сервоприводов или нужен Timer1 для других задач - используйте PCA9685 с библиотекой Adafruit.

Моя 3D-модель
После изучения десятков существующих проектов и сборки нескольких прототипов я разработал собственную модель, объединившую лучшие конструктивные решения в одном устройстве. Главная цель - создать роборуку, которую легко напечатать, надёжно собрать и удобно программировать.

Концепция

Концепция модели строилась вокруг трёх принципов:
- Доступность - все компоненты можно купить на AliExpress или в местных магазинах электроники. Бюджет сборки не превышает 3 500–5 000 руб.
- Ремонтопригодность - каждое звено разбирается без специального инструмента. Замена сервопривода занимает 10 минут.
- Масштабируемость - конструкция позволяет легко добавить ещё одно звено или заменить захват на другой тип.
Параметры модели: 5 DoF + захват, рабочий радиус 320 мм, грузоподъёмность до 300 г при полном вылете, все сервоприводы MG996R кроме захвата (MG90S).
Ключевые улучшения

Что отличает эту модель от аналогов:
- Двойные подшипники 608ZZ в нагруженных шарнирах - устраняет люфт и значительно увеличивает ресурс конструкции по сравнению с моделями, где вал просто вставляется в пластик.
- Реечный механизм захвата - в отличие от тросикового привода, зубчатая рейка обеспечивает симметричное движение пальцев и не растягивается со временем.
- Интегрированные каналы для кабелей - проводка проходит внутри звеньев, защищена от защемления при движении.
- Резьбовые вставки M3 во всех точках крепления - позволяет разбирать и собирать руку многократно без износа резьбы.
- Плоское основание с крепёжными отверстиями - можно закрепить на столе болтами M6 или зажимами, исключая опрокидывание при работе.
- Совместимость с двумя типами запястья - одноосевое (проще) и двухосевое (карданный шарнир) - файлы для обоих вариантов включены в архив.
Скачать модель

Архив содержит:
- STL-файлы всех деталей (разбиты по узлам).
- Файлы проекта для PrusaSlicer с готовыми настройками печати.
- Схему подключения (PDF).
- Прошивку Arduino (файл .ino) с комментариями.
- Список компонентов с ссылками на AliExpress.
Сборка и тестирование
Когда все детали напечатаны, а компоненты закуплены, наступает финальный и самый увлекательный этап - сборка. В этом разделе описан пошаговый порядок сборки роборуки, загрузка прошивки в Arduino, калибровка нейтрального положения суставов и разбор типичных ошибок, с которыми сталкиваются на первой сборке.
Пошаговая сборка
Рекомендуемый порядок сборки - от основания к захвату:
- Шаг 1. Запрессовать подшипники 608ZZ в основание и звенья. При необходимости использовать тиски или молоток через деревянную проставку.
- Шаг 2. Установить резьбовые вставки M3 паяльником во все предназначенные для них отверстия. Температура паяльника - 200–220°C.
- Шаг 3. Установить сервопривод основания в корпус, подключить кабель. Закрепить болтами M3×8.
- Шаг 4. Прошить Arduino (см. следующий раздел) и установить все сервоприводы в нейтральное положение 90° программно.
- Шаг 5. Установить диски (horn) сервоприводов, ориентируя их строго по оси движения. Закрепить самостопорящимися гайками.
- Шаг 6. Собрать звенья последовательно, прокладывая кабели через внутренние каналы.
- Шаг 7. Установить захват, подключить все кабели, проверить свободу движения всех суставов вручную.
Загрузка прошивки
Порядок загрузки прошивки:
- Подключите Arduino к компьютеру через USB.
- Откройте файл
roboarm_v1.inoв Arduino IDE. - Выберите плату: Инструменты → Плата → Arduino Uno.
- Выберите порт: Инструменты → Порт → COM3 (или другой активный порт).
- Нажмите кнопку «Загрузить» (стрелка вправо). Прошивка загружается за 5–10 секунд.
Важно: перед загрузкой прошивки отключите внешнее питание сервоприводов, оставив только USB. После успешной загрузки подключите внешнее питание.
Калибровка

После загрузки прошивки проверьте нейтральное положение всех суставов:
- Откройте Serial Monitor (Ctrl+Shift+M), установите скорость 9600 бод.
- Отправьте команду
HOME- рука должна принять нейтральное положение. - Проверьте, что каждое звено перпендикулярно или параллельно ожидаемому положению.
- Если сервопривод стоит не в нейтрали - подправьте смещение в константах прошивки (
OFFSET_BASE,OFFSET_SHOULDERи т.д.) и перезагрузите.
Типичные ошибки
- Рука дёргается при старте - сервоприводы получают питание до инициализации угла. Решение: добавить задержку
delay(1000)перед первымservo.write(). - Сервопривод гудит и не держит позицию - недостаточный ток питания. Проверьте источник питания и убедитесь, что GND объединены.
- Рука уходит в крайнее положение - перепутаны пины сигнала или неверно инициализирован объект Servo. Проверьте нумерацию пинов в коде.
- Arduino перезагружается при движении руки - просадка напряжения из-за общей шины питания. Разделите питание Arduino и сервоприводов.
Системы управления

После базовой прошивки можно подключить различные системы управления в зависимости от задач и бюджета.
Джойстик / потенциометры - самый простой вариант. Каждый потенциометр управляет одним суставом. Подключается напрямую к аналоговым входам Arduino. Не требует дополнительных модулей. Недостаток - нет возможности запомнить позицию или повторить движение.
Геймпад PS2 / Xbox - подключается через специальный приёмник или адаптер. Несколько кнопок и стиков позволяют управлять всеми суставами одновременно. Интуитивно понятное управление.
Bluetooth-приложение - модуль HC-05 или HC-06 ($2–5) подключается к UART Arduino. Написать простое приложение для Android можно в MIT App Inventor за несколько часов. Позволяет управлять рукой со смартфона и отправлять заранее запрограммированные позиции.
Управление с ПК через Python - наиболее гибкий вариант. Python-скрипт отправляет команды по Serial, может реализовывать сложные алгоритмы, обратную кинематику и запись/воспроизведение движений. Для работы с Serial используется библиотека pyserial.
Голосовое управление - реализуется через API распознавания речи (Google Speech, Vosk) на стороне ПК с передачей команд на Arduino по Serial. Для простых команд («домой», «захват», «отпусти») работает надёжно.
Компьютерное зрение - продвинутый вариант: камера определяет положение объекта, Python вычисляет нужные углы через обратную кинематику и отправляет их на Arduino. Используется OpenCV для обработки изображений.

Доработки и апгрейд

После успешной сборки базовой версии открываются многочисленные направления для улучшения устройства.
Замена сервоприводов на Dynamixel - переход на умные сервоприводы с шиной данных даёт обратную связь по углу, скорости и нагрузке. Можно реализовать компланарное движение и защиту от перегрева. Стоимость выше на порядок, но возможности несравнимы.
Датчик давления в захвате - резистивный датчик давления (FSR) или тензодатчик позволяют контролировать усилие захвата. Рука перестаёт давить на хрупкие предметы с постоянным усилием и регулирует захват по обратной связи.
Энкодеры на суставах - замкнутая система управления с магнитными энкодерами AS5048 повышает точность позиционирования и позволяет компенсировать нагрузку.
Замена Arduino на ESP32 - встроенный Wi-Fi позволяет управлять рукой по сети без проводов. ESP32 значительно мощнее и может выполнять вычисления обратной кинематики локально.
Перепечатка деталей в PETG или нейлоне - если исходная конструкция печаталась в PLA, перепечатка в PETG увеличит ресурс и максимальную нагрузку.
Сменные захваты - разработайте систему быстрой смены захвата (например, на двух болтах M3). Магнитный, вакуумный и пальцевый захваты в одном наборе делают руку универсальной.
Интеграция с ROS - для серьёзных задач робототехники: пакет rosserial_arduino позволяет превратить Arduino в ROS-узел и использовать всю экосистему ROS - RVIZ, MoveIt, Nav2.
Компоненты и стоимость
Ниже приведён полный список компонентов для сборки роборуки по авторской 3D-модели. Цены ориентировочные, актуальны для заказа на AliExpress.

| Компонент | Модель / характеристика | Кол-во | Цена, руб. |
|---|---|---|---|
| Сервопривод плечо/локоть/запястье | MG996R | 4 шт. | ~1 200 |
| Сервопривод захват | MG90S | 1 шт. | ~180 |
| Сервопривод основание | DS3218 (20 кг/см) | 1 шт. | ~550 |
| Контроллер | Arduino Uno R3 | 1 шт. | ~400 |
| PWM-расширитель | PCA9685 | 1 шт. | ~200 |
| Блок питания | 5В / 10А (DC) | 1 шт. | ~600 |
| Подшипники | 608ZZ (8×22×7 мм) | 10 шт. | ~150 |
| Болты | M3 (набор 8–20 мм) | 100 шт. | ~120 |
| Гайки Nyloc | M3 самостопорящиеся | 30 шт. | ~60 |
| Резьбовые вставки | M3 термовставки | 30 шт. | ~100 |
| Провода | Dupont 20 см, набор | 1 набор | ~150 |
| Пластик для печати | PETG, 0,5 кг | 1 кг | ~500 |
| Итого | ~4 210 руб. |
Если у вас уже есть Arduino и 3D-принтер - реальные затраты составят 2 000–2 500 руб. на компоненты и пластик.
Совет: заказывайте компоненты с запасом: 1–2 лишних сервопривода и набор болтов страхуют от задержек при случайном повреждении детали в процессе сборки.
Заключение

Самостоятельная сборка роборуки - один из лучших способов получить практический опыт в робототехнике, электронике и программировании одновременно. В процессе сборки вы неизбежно столкнётесь с реальными инженерными задачами: расчётом нагрузок, выбором компонентов, отладкой прошивки - и научитесь их решать.
Описанная в этом руководстве конструкция - хорошая отправная точка, но не финальная цель. Каждый, кто собирает роборуку, в итоге приходит к своим улучшениям и доработкам. Делитесь результатами, задавайте вопросы в комментариях.
Если руководство оказалось полезным - сохраните ссылку и поделитесь с теми, кто интересуется робототехникой. Удачи в сборке!



Оставьте Ваш комментарий